
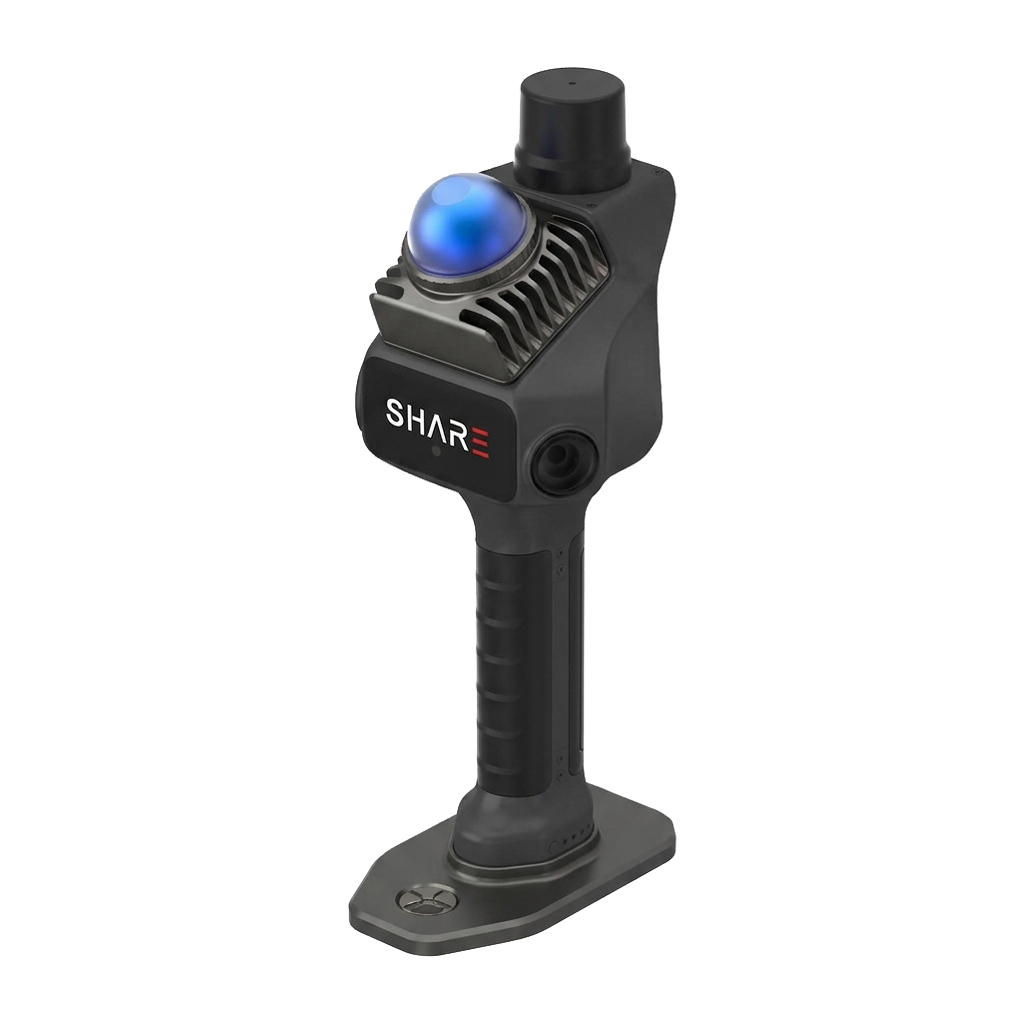
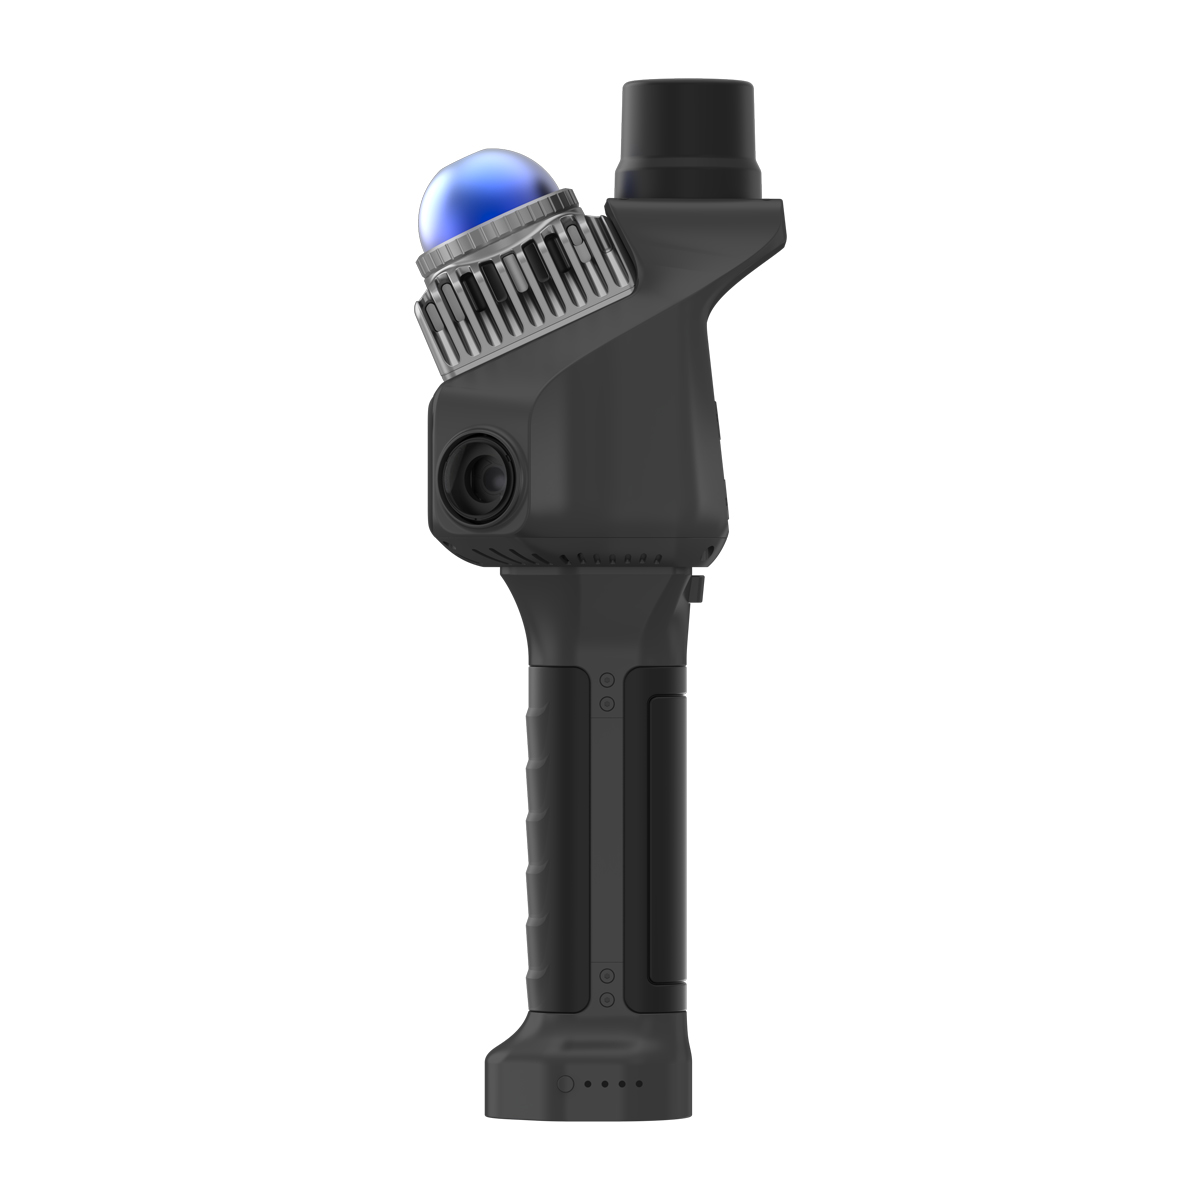
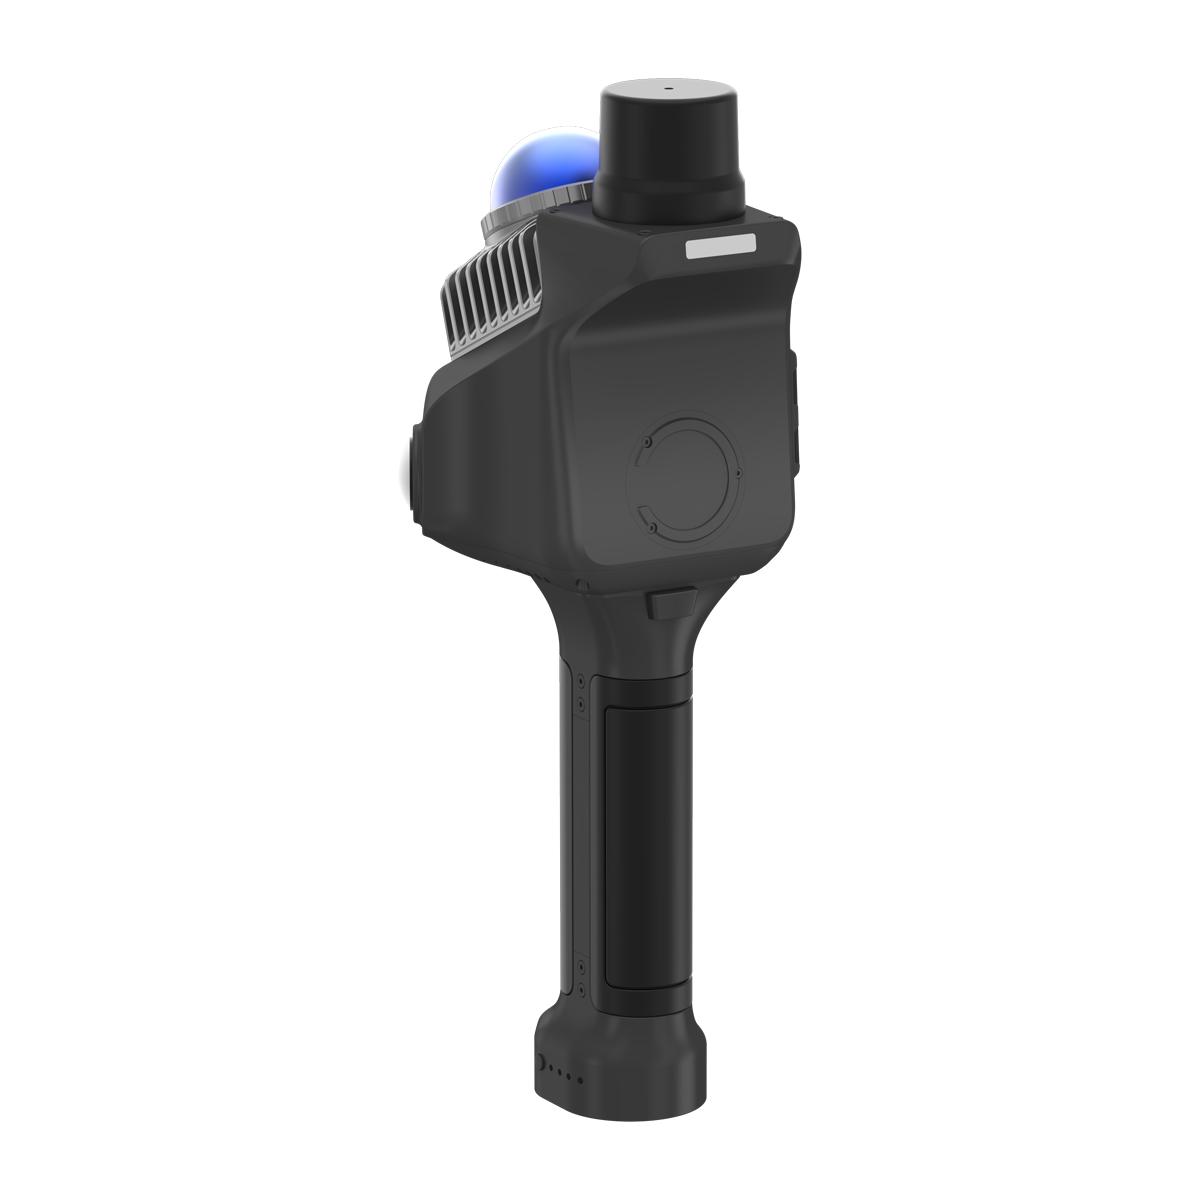
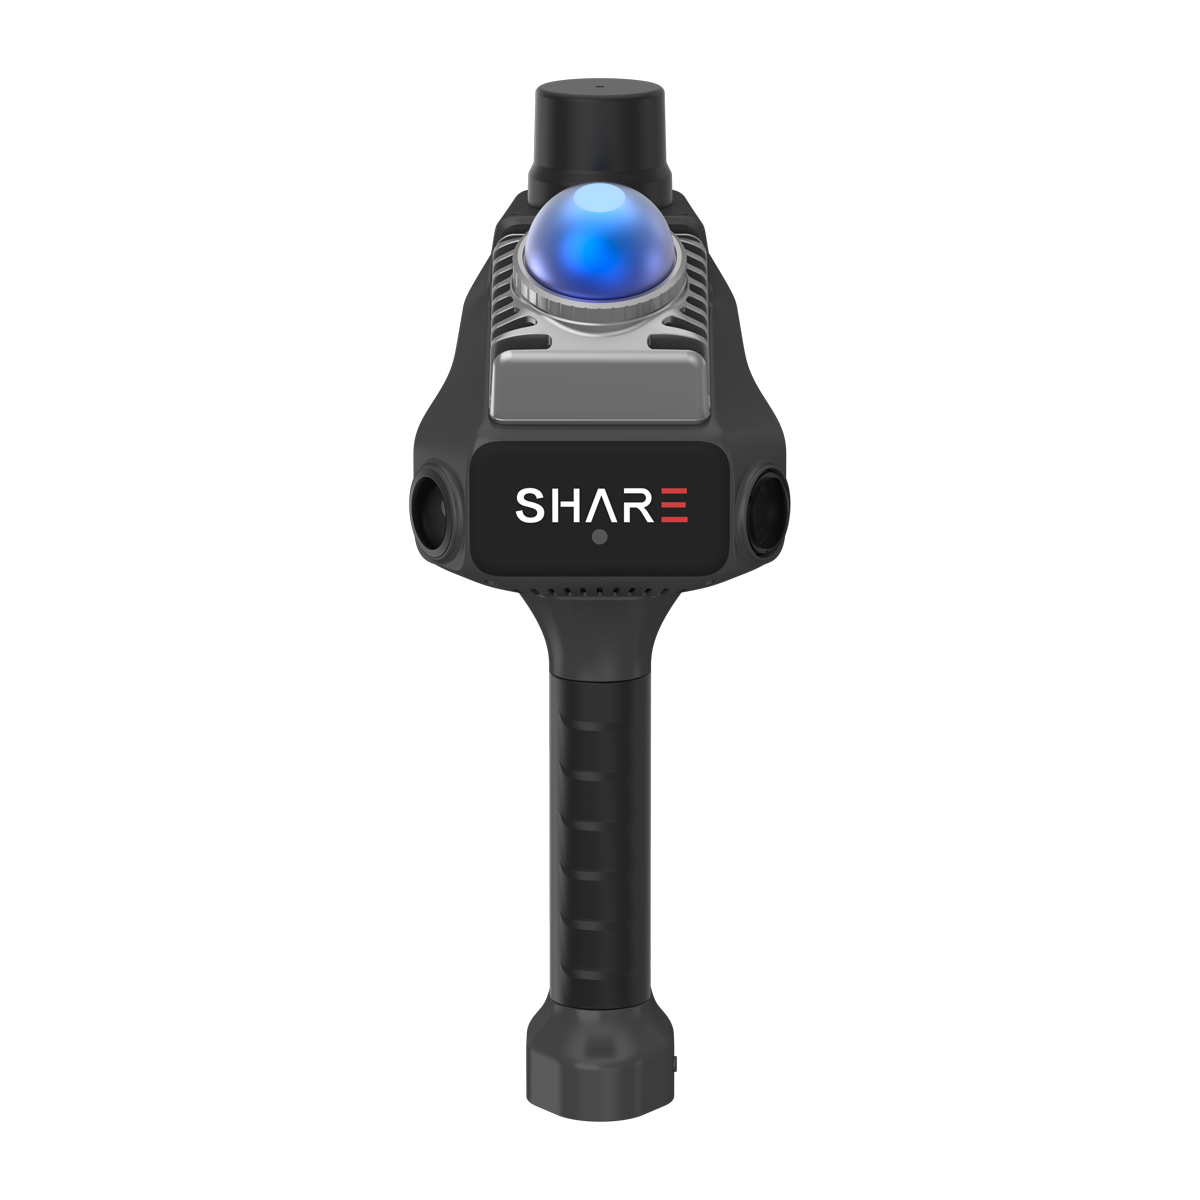
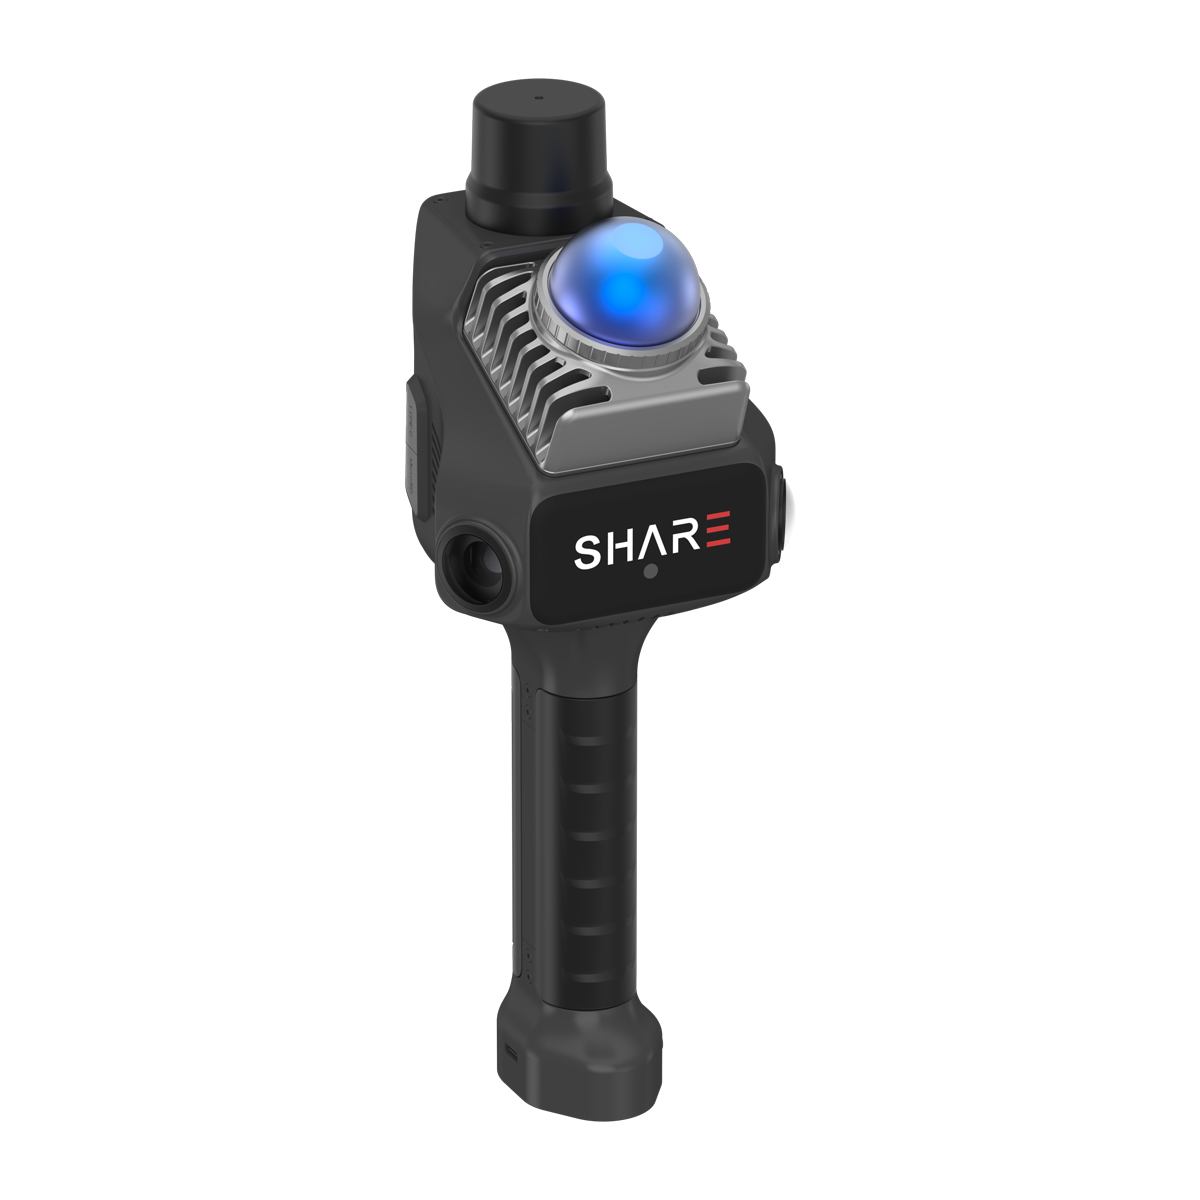

SHARE C1 Pro
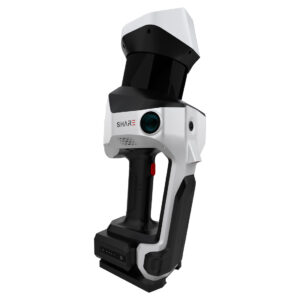
Escáner láser manual (SLAM de SHARE 3DCAM)
- LiDAR Livox MID360
- Alcance máximo de 70 m
- Hasta 200.000 puntos / segundo
- Precisión relativa de 1 cm
- Precisión absoluta de 5 cm sin puntos de control
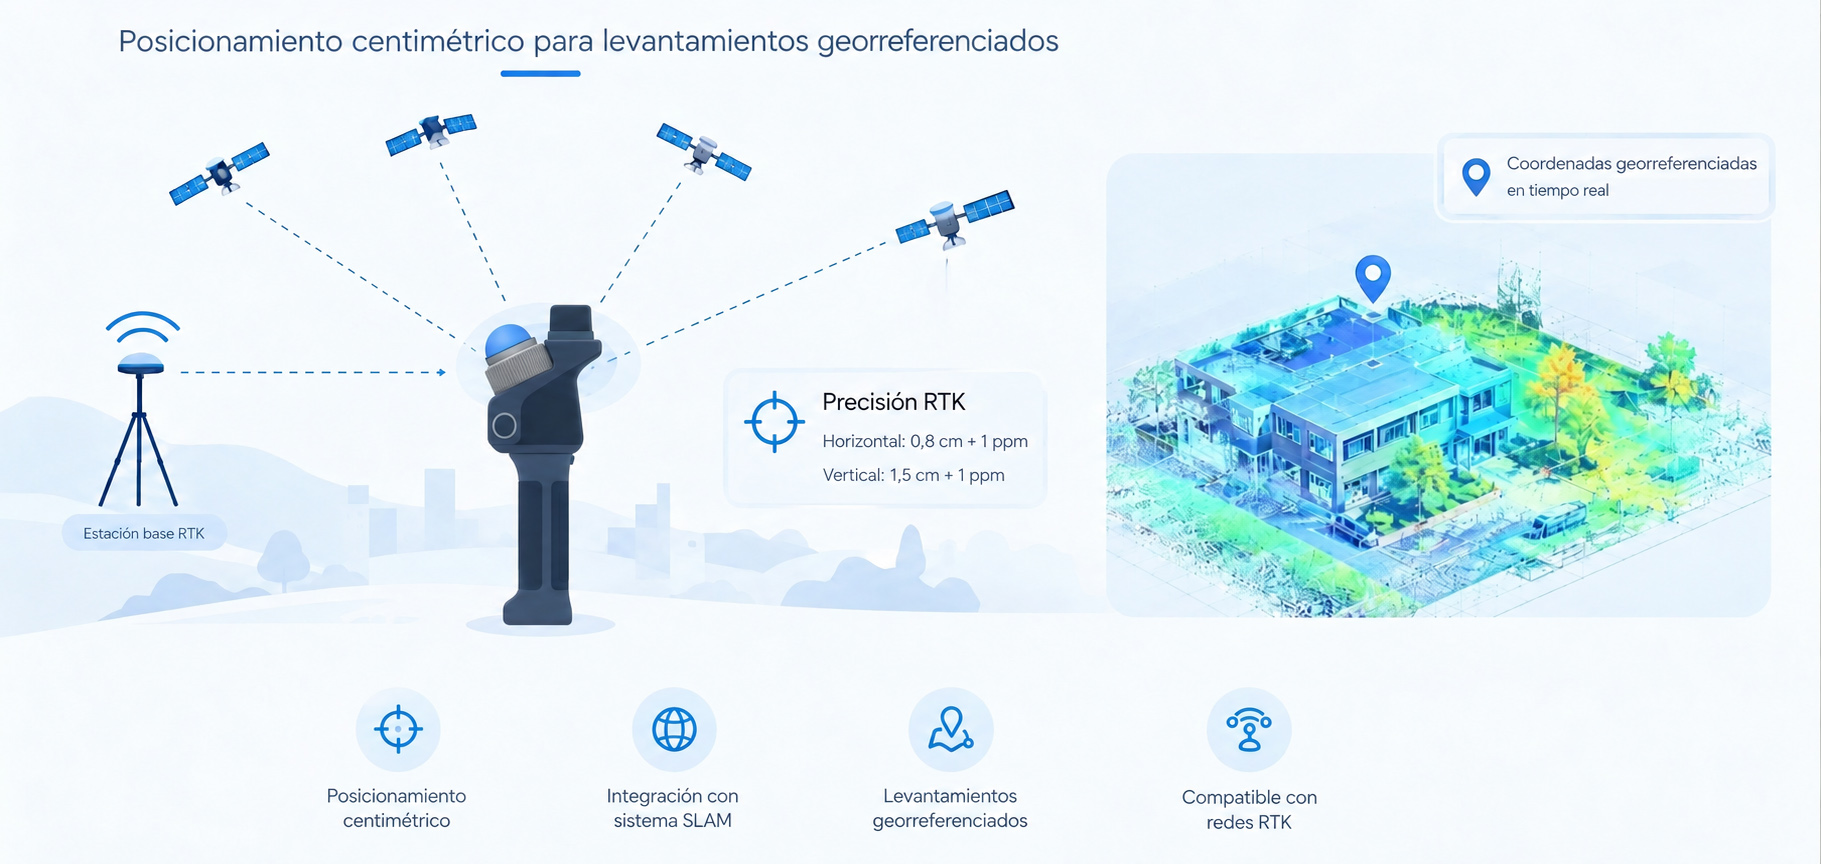
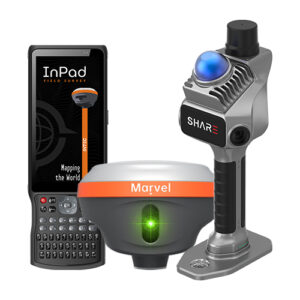
- GNSS RTK integrado con precisión centimétrica
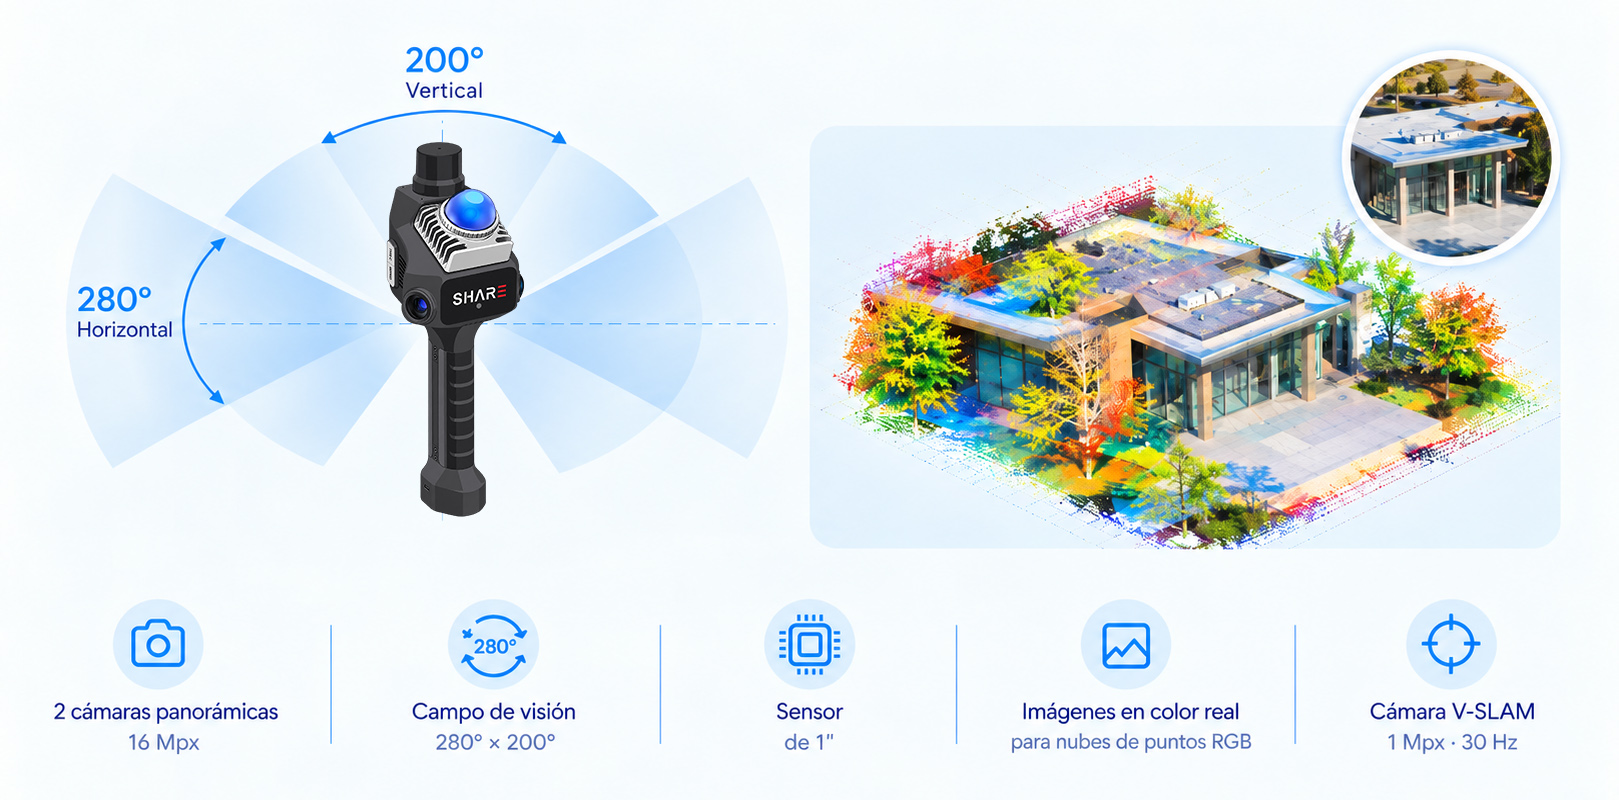
- 2 cámaras panorámicas de 16 Mpx
- Cámara V-SLAM para mejorar el posicionamiento en escenarios complejos
- 1,07 kg de peso, incluida la batería
- Hasta 150 minutos de autonomía
- Visualización RGB en tiempo real
- WiFi 6
- APP para Android / iOS y software PC de postproceso gratuitos
Descripción
El Share C1 Pro es la nueva denominación comercial del Share SLAM S20, con la misma tecnología y prestaciones de escaneo LiDAR SLAM y GNSS RTK integrado. Con un peso de solo 1,07 kg, alcanza hasta 70 m y registra hasta 200.000 puntos por segundo. Esta versión se comercializa con el respaldo y soporte técnico directo de UTM30.
¿Qué es el Share C1 Pro?
El Share C1 Pro es un escáner LiDAR SLAM portátil, del fabricante SHARE3DCAM, diseñado para realizar levantamientos tridimensionales de forma rápida y eficiente. Su combinación de tecnología LiDAR, posicionamiento SLAM, cámaras y GNSS RTK integrado permite capturar información espacial y generar nubes de puntos durante el trabajo de campo.
Con un peso de aproximadamente 1 kg incluyendo la batería, el C1 Pro está pensado para que el operador pueda desplazarse por el entorno mientras realiza la captura, sin necesidad de utilizar un sistema de escaneo estacionario. Su formato compacto facilita el trabajo tanto en espacios interiores como en exteriores y permite cubrir zonas de dimensiones y características muy diferentes.
El sistema puede trabajar en diferentes modalidades, desde levantamientos mediante SLAM puro hasta trabajos georreferenciados mediante RTK, pasando por proyectos en los que se utilizan puntos de control. De esta forma, el método de captura puede adaptarse a las características y necesidades de cada levantamiento.
Durante la captura, el equipo registra la información LiDAR y la información visual proporcionada por sus cámaras, permitiendo obtener nubes de puntos RGB y procesar posteriormente los datos obtenidos mediante el software correspondiente.
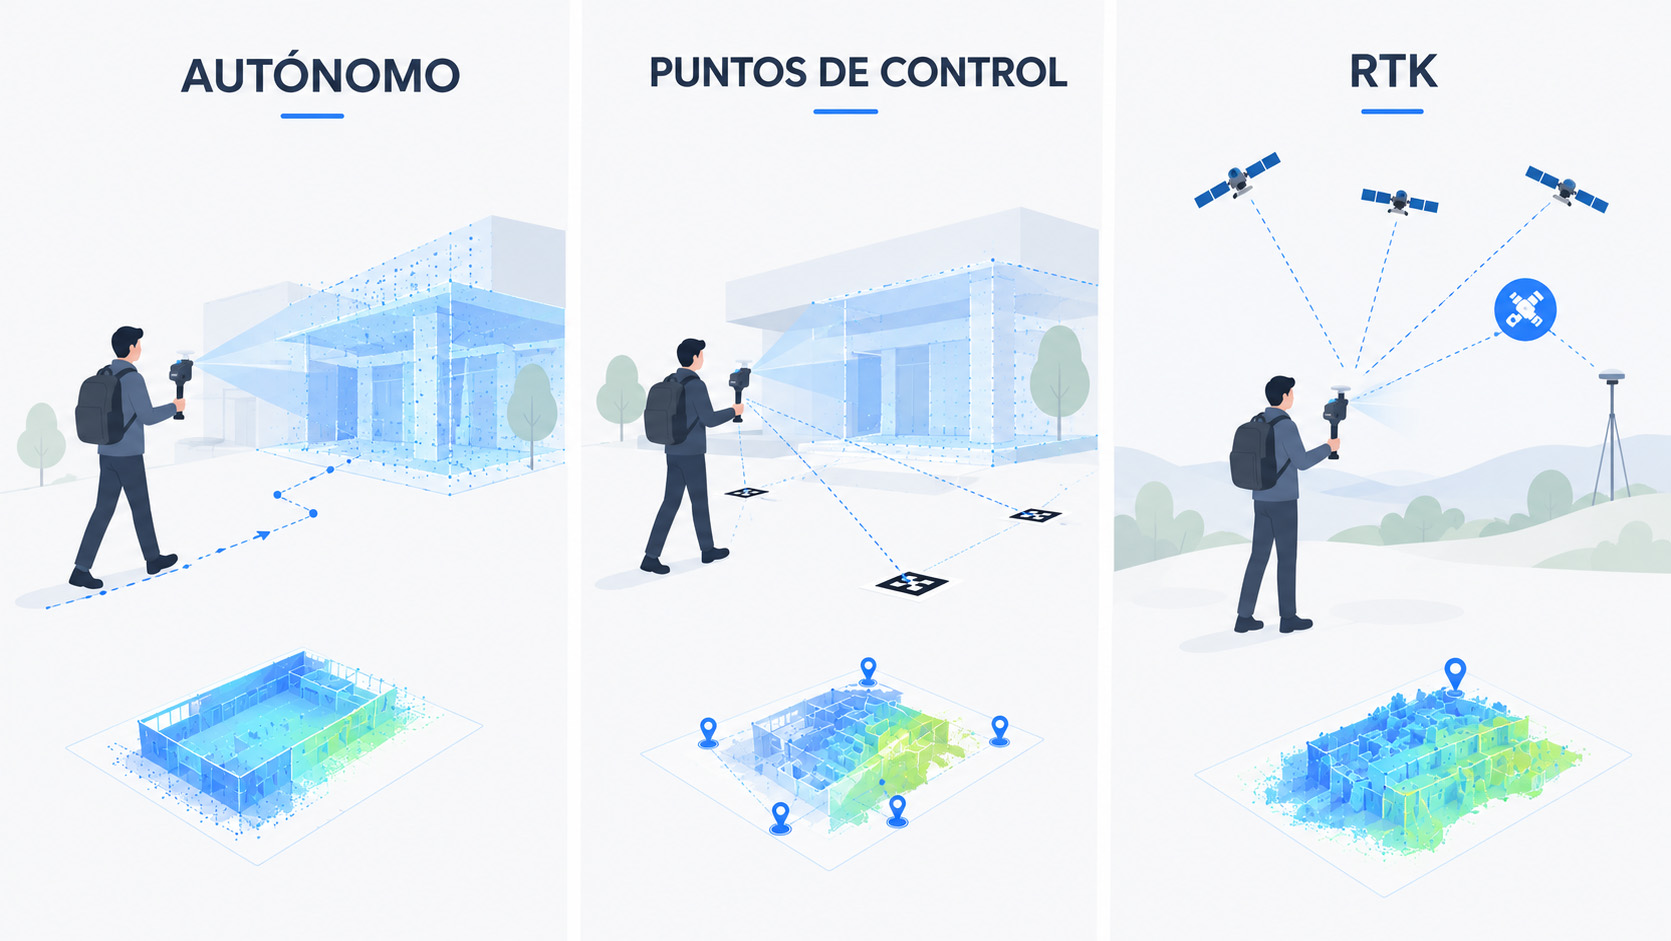
Tres formas de trabajar: Autónomo, Puntos de control y RTK
El Share C1 Pro permite adaptar el método de captura a las condiciones del proyecto mediante tres modalidades de trabajo: SLAM puro, puntos de control y RTK.
Autónomo (SLAM puro)
En el modo SLAM puro, el equipo utiliza la tecnología de localización y mapeado simultáneo para determinar su trayectoria mientras captura el entorno mediante LiDAR. Es una opción especialmente útil cuando se necesita realizar una captura rápida sin establecer previamente una red de puntos de control.
Trabajo con puntos de control
Cuando el proyecto requiere un mayor control sobre la posición del levantamiento, es posible trabajar utilizando puntos de control. Esta metodología permite incorporar referencias conocidas al proyecto y puede resultar especialmente útil en determinados levantamientos de mayor exigencia geométrica o cuando las condiciones del entorno dificultan el posicionamiento mediante SLAM.
Levantamientos con GNSS RTK
El C1 Pro incorpora un módulo GNSS RTK, permitiendo realizar trabajos georreferenciados con precisión centimétrica cuando se dispone de las condiciones y correcciones necesarias para el posicionamiento RTK.
La posibilidad de combinar estos diferentes métodos proporciona mayor flexibilidad durante el trabajo de campo y permite seleccionar la metodología más adecuada para cada proyecto.
Captura LiDAR y generación de nubes de puntos
El Share C1 Pro incorpora una unidad LiDAR Livox con un campo de visión de 360° en horizontal y 52° en vertical. El sistema puede registrar hasta 200.000 puntos por segundo y ofrece un alcance máximo de detección de hasta 70 metros, según las condiciones de medición.
La precisión relativa especificada por el fabricante es de aproximadamente 1 cm, mientras que la precisión absoluta indicada es de 5 cm sin utilizar puntos de control.
La información capturada por el sensor LiDAR permite generar nubes de puntos tridimensionales del entorno, que posteriormente pueden utilizarse para documentación, medición, modelado y otros trabajos basados en información 3D.
El sistema permite trabajar tanto mediante procesamiento en tiempo real como mediante postproceso, y admite diferentes formatos habituales de nube de puntos, entre ellos LAS, E57, PCD y PLY. También permite la exportación a RCP para importar en AutoCAD.

GNSS RTK integrado
Una de las características destacadas del Share C1 Pro es la integración de un módulo GNSS RTK dentro del propio sistema. Esto permite realizar levantamientos georreferenciados sin necesidad de utilizar un receptor GNSS independiente para determinadas aplicaciones.
Según las especificaciones del fabricante, el posicionamiento RTK alcanza una precisión de 0,8 cm + 1 ppm en horizontal y 1,5 cm + 1 ppm en vertical, siempre dependiendo de las condiciones de recepción y de la disponibilidad de correcciones RTK adecuadas.
La integración del GNSS con el sistema SLAM permite combinar la captura tridimensional del entorno con información de posicionamiento, facilitando la generación de levantamientos que necesitan quedar vinculados a un sistema de coordenadas global.
Cámaras panorámicas y color RGB
El Share C1 Pro incorpora dos cámaras panorámicas de 16 Mpx destinadas a complementar la información LiDAR con información visual del entorno.
Las cámaras cuentan con un campo de visión de hasta 280° en horizontal y 200° en vertical, sensores de 1 pulgada y obturador mecánico. Esta información permite generar nubes de puntos con información RGB de alta calidad y facilita la interpretación visual de los datos capturados.
El equipo también incorpora una cámara frontal específica para V-SLAM, con una resolución de 1 Mpx y una frecuencia de 30 Hz, diseñada para contribuir al posicionamiento del sistema durante la captura, especialmente en escenarios “degenerados” en los que las condiciones de trabajo pueden dificultar el seguimiento de la trayectoria.
Aplicación de campo y software de postproceso
El Share C1 Pro incluye las herramientas necesarias para gestionar la captura y el procesamiento de los datos obtenidos.
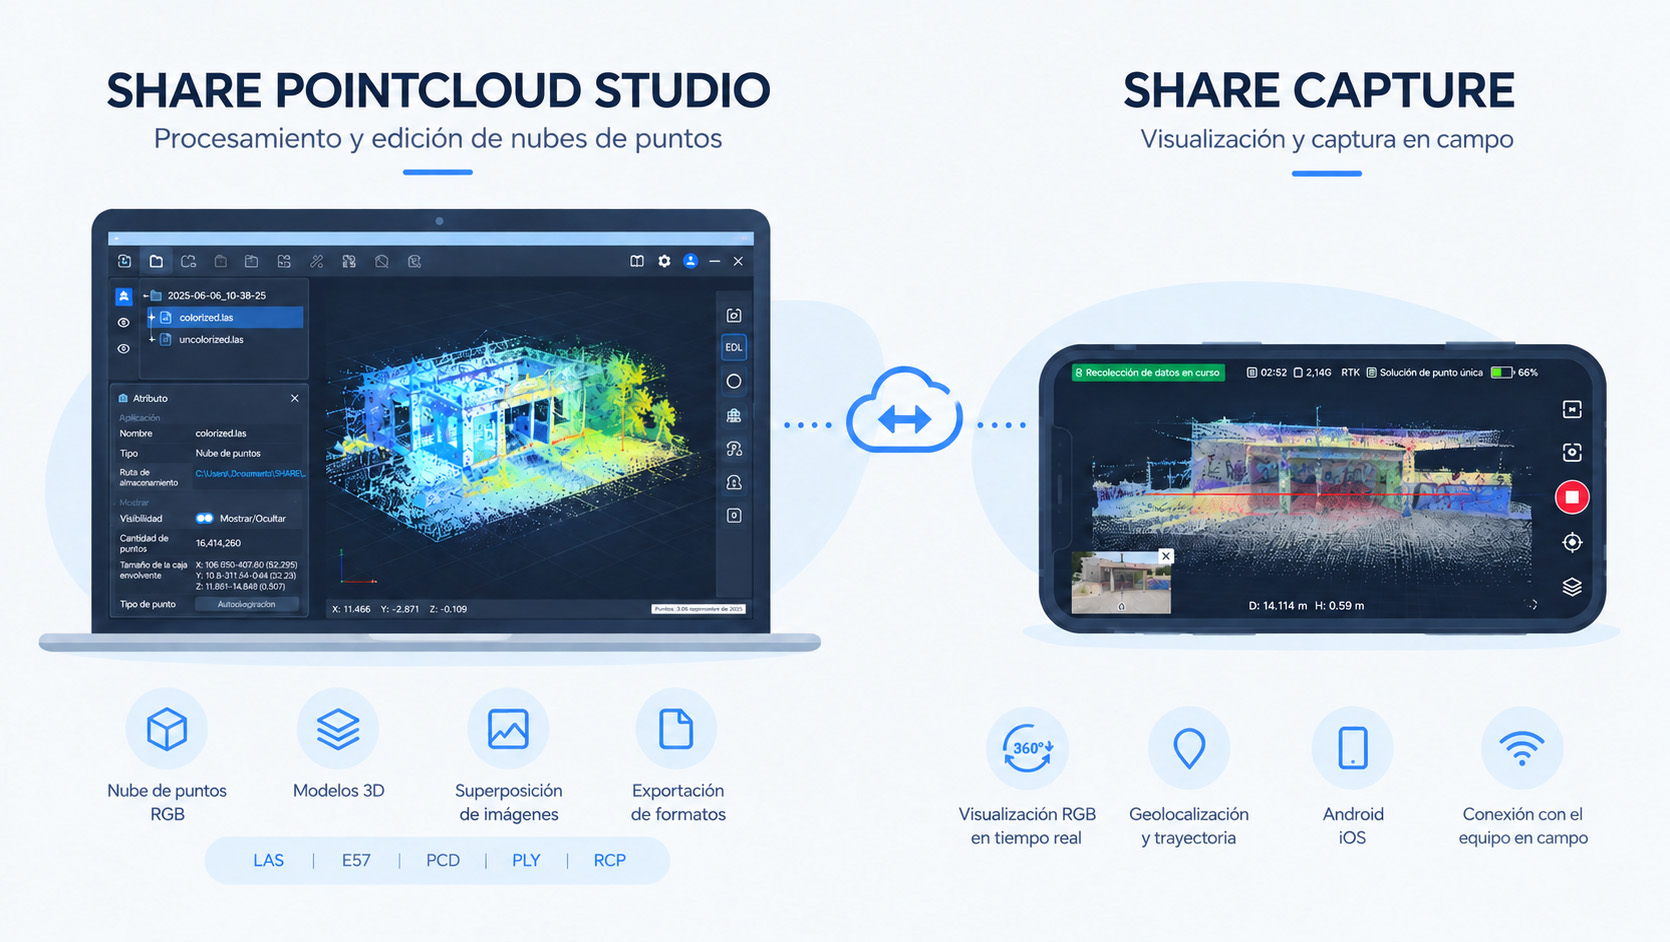
La aplicación para dispositivos móviles Share Capture permite visualizar nubes de puntos RGB en tiempo real y es compatible con Android e iOS.
Para el trabajo posterior en ordenador, el software gratuito de PC Share PointCloud Studio permite procesar las nubes de puntos RGB y realizar la superposición de imágenes y panorámicas sobre la información tridimensional, así como la generación de modelos 3D como el 3DGS (Gaussian Spatting) o el Mesh. El sistema admite procesamiento tanto en tiempo real como mediante postproceso.
En las últimas actualizaciones se han incorporado funciones para dibujo directo (delineación manual o automática).
Los datos pueden exportarse en formatos habituales de nube de puntos como LAS, E57, PCD y PLY, facilitando su integración posterior en diferentes flujos de trabajo y aplicaciones de tratamiento de información 3D. Además, puede exportarse en formato RCP para utilizar con herramientas de AutoDesk.
Comprar Share C1 Pro en España con soporte técnico UTM30
Soporte técnico directo
Al adquirir tu Share C1 Pro en UTM30, cuentas con nuestro soporte técnico directo, para ayudarte durante la utilización del equipo.
Nuestro objetivo es que puedas trabajar con el sistema con la tranquilidad de disponer de asistencia cuando la necesites, tanto durante la puesta en marcha como ante dudas o incidencias relacionadas con el funcionamiento del equipo.
Soporte gratuito permanente
El soporte técnico de UTM30 es gratuito y permanente, para que puedas disponer de asistencia durante toda la vida útil del equipo.
Atención rápida ante incidencias
Cuando surge una incidencia, nuestro equipo técnico puede atenderla directamente y ayudarte a identificar la causa y encontrar la solución adecuada, reduciendo al mínimo el tiempo de parada.
Reparación en nuestro taller
En caso de avería que requiera intervención técnica, UTM30 puede gestionar la reparación directamente desde su propio taller, evitando al cliente tener que gestionar por su cuenta el envío del equipo al extranjero.
Reparación o sustitución durante la garantía
Durante el periodo de garantía, las incidencias se gestionarán conforme a las condiciones aplicables. Cuando corresponda, UTM30 podrá realizar la reparación del equipo o proceder a su sustitución.

Videos
Video 0. Presentación:
Video 1. Prueba exterior. Modo normal (SLAM puro):
Video 2. Interior + Exterior. Modo Puntos de control:
Video 3. Exterior georreferenciado. Modo RTK:
Especificaciones
PARÁMETROS FÍSICOS
| Peso | 1,07 kg (con batería) |
| Batería | 14,8V 3150 mAh |
| Duración | 150 minutos |
| Carga | USB-C 30W (Carga rápida) |
| Almacenamiento | 256 Gb (Tarjeta SD) |
| Nivel de protección | IP54 |
| Temperatura de trabajo | -20 ℃-55 ℃ |
| Plataforma de transporte | Manual |
| Modos de trabajo | SLAM puro, Puntos de control y RTK |
UNIDAD LÁSER
| Rango de detección | 40m@10%, Alcance máximo 70m |
| Precisión relativa | 1 cm |
| Precisión absoluta | 5 cm |
| LiDAR FOV | H: 360º – V: 52º |
| Clase LiDAR | Clase 1 |
| Tasas de puntos | 200.000 puntos/seg |
UNIDAD GNSS (POS)
| RTK | Integrado |
| Precisión RTK | H: 0,8cm + 1ppm – V: 1,5cm + 1ppm |
CÁMARAS PANORÁMICAS
| Resolución | 2 x 16 Mpx |
| Campo de visión | H: 280º – V: 200° |
| Modo de disparo | Mecánico |
| Tamaño del sensor | 1″ |
| Tamaño de imagen | 3504 x 4672 pixels |
| Apertura | F2.8 |
| Distancia focal | 3.5 mm |
CÁMARA V-SLAM
| Resolución | 1 Mpx |
| Tamaño de imagen | 1280 x 800 pixels |
| Distancia focal | 1.68 mm |
| Frecuencia | 30 Hz |
OTRAS CARACTERÍSTICAS
| Formato nube de puntos | LAS, E57, PCD, PLY, RCP |
| Método de procesado | Tiempo real y Post-proceso |
| APP teléfono | Soporta nube de puntos RGB en tiempo real (Android y iOS) |
| Software PC | Soporta proceso one-click para nubes de puntos RGB y superposición de imágenes y panorámicas en nube de puntos. Creación de modelos 3DGS (Gaussian Splatting) y Mesh. |



 ES
 EN
 FR
 IT
 PT
 DE